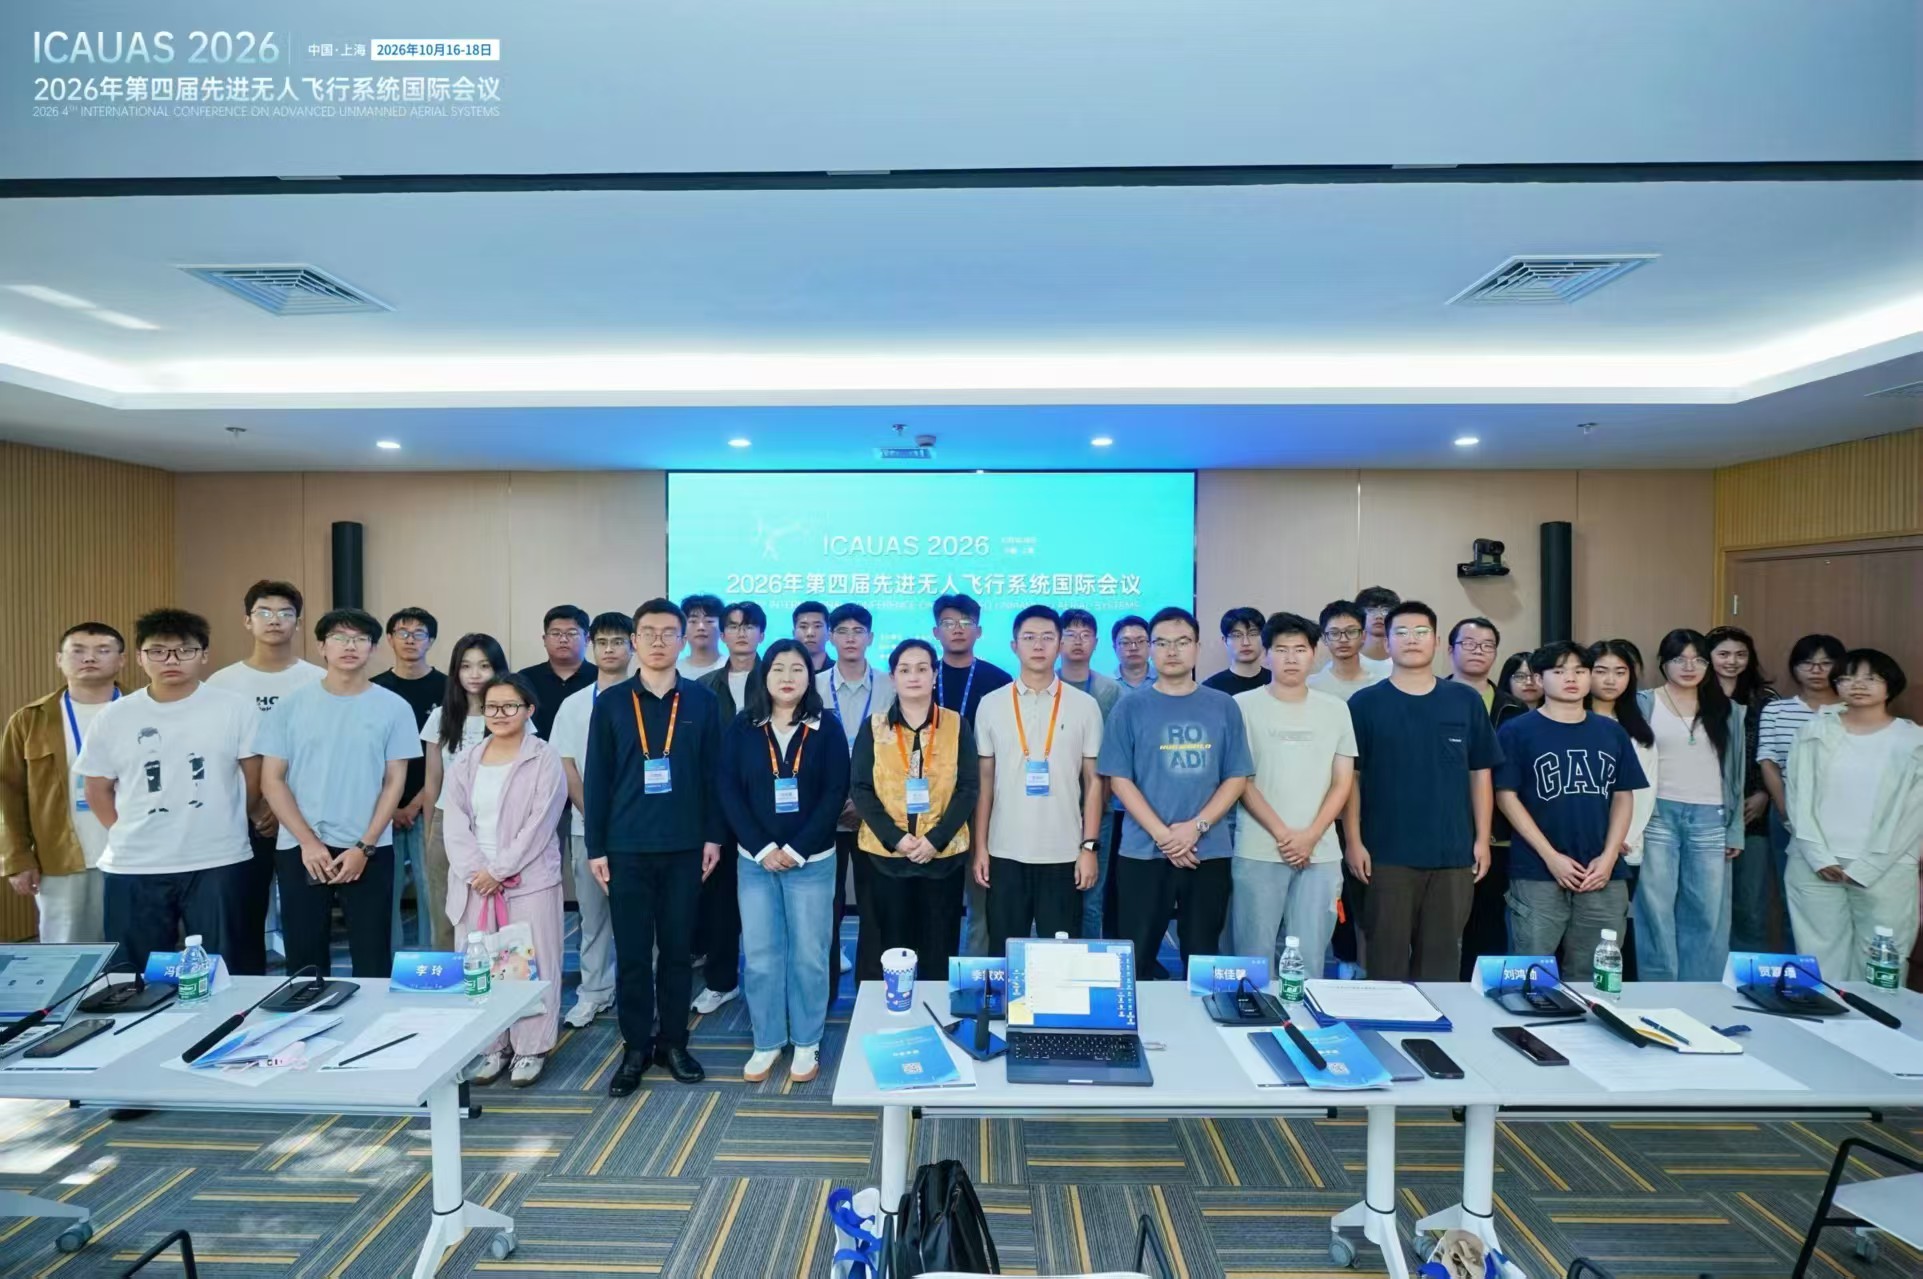
2026年10月16日—18日,2026第四届先进无人飞行系统国际会议(ICAUAS 2026)在上海顺利举办。本次会议由上海电机学院、华中科技大学主办,上海交通大学、清华大学协办,聚焦无人飞行系统理论、技术与工程应用,汇聚国内外高校、科研院所的专家学者开展学术交流与研讨。
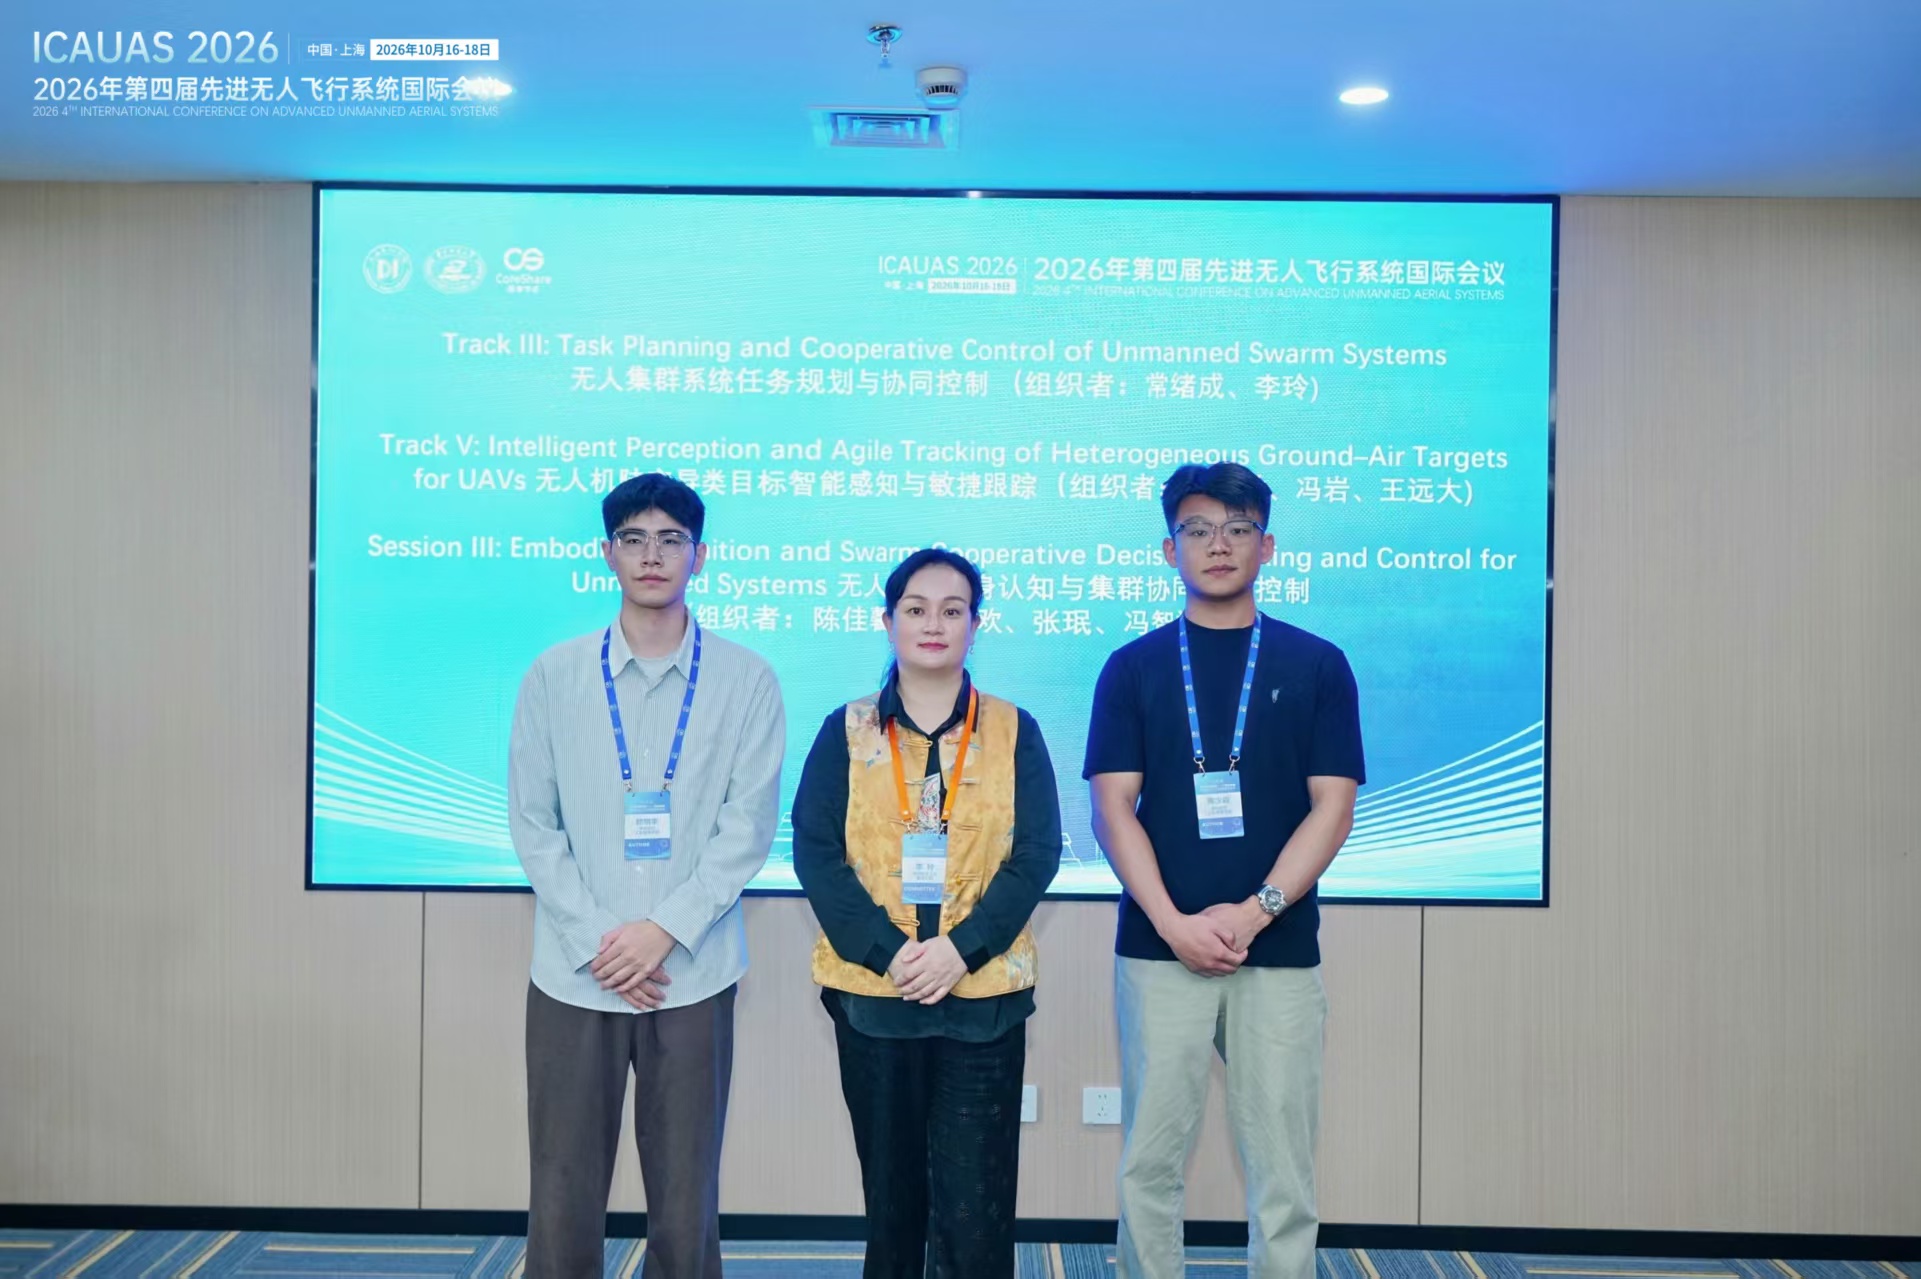
本次会议设置无人集群系统任务规划与协同控制专题分会场,自动化学院副院长常绪成、李玲副教授共同担任该专题联合主席,自动化学院李玲副教授带队参加本次学术会议并主持该专题论坛。
我院研究生陈少焱、郭明宇分别做了论文《Cooperative formation control of UAV under communication constraints》和《Dynamic Task Allocation for Multi‑UAV Continuous Inspection Based on Progress‑Consistent CBBA》的口头报告。
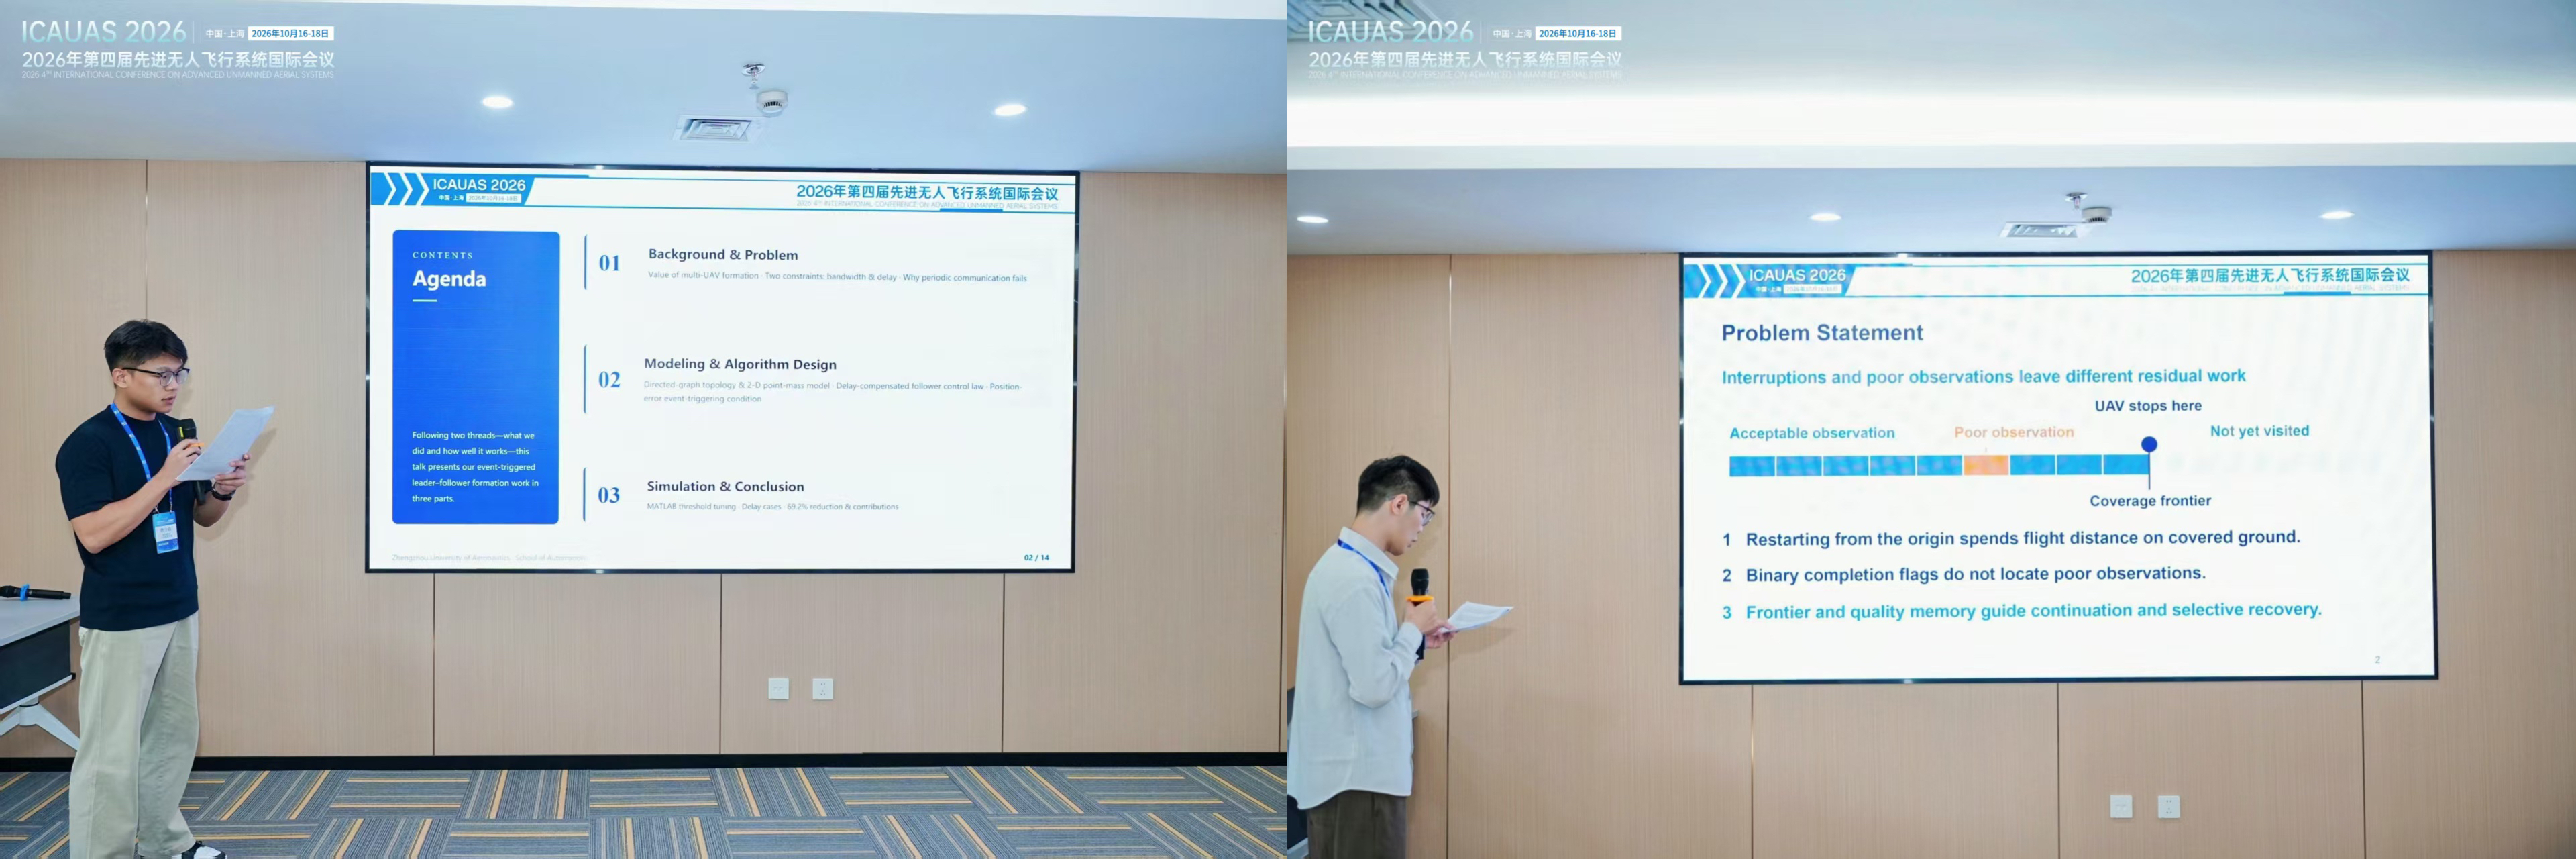
报告现场,两位研究生完整展示研究思路、算法设计与仿真验证结果,并与现场国内同行专家开展问答互动,就集群通信约束、任务分配算法优化、工程落地难点等问题深入交流,充分展现了我院研究生良好的科研素养与学术风貌。李玲副教授全程参与分会场研讨,与来自各高校的同行围绕无人机集群协同控制领域的发展趋势、科研合作、人才培养开展交流对接。
通过本次会议,团队及时掌握无人飞行系统领域前沿动态,对外展示学院在无人机集群方向的研究工作,拓宽研究生学术视野,为后续科研创新、学科建设与产学研合作积累宝贵基础。(图/文 王安琪 审核/陈宝杰)


